首页
产品系列
ParaMesh
ParaStr
ParaDyna
ParaFae
ParaCFD
ParaMBD
ParaMPH
ParaRobot
解决方案
通用机床整体解决方案
产品评估解决方案
定制化开发解决方案
工业培训解决方案
行业应用
灵巧手行业
协作机器人行业
大型机床行业
随机振动解决方案
汽车零部件行业
家用电器行业
半导体行业
风机行业
储能行业
走进“鱼海”
企业介绍
发展历程
企业文化
核心团队
企业荣誉
联系我们
招贤纳士
人才策略
工作环境
人才招聘
商务合作
商务合作
合作模式
合作伙伴
加入我们
登录/注册
15601876588
Dexterous Hand Industry
灵巧手行业
灵巧手行业
协作机器人行业
大型机床行业
随机振动解决方案
汽车零部件行业
家用电器行业
半导体行业
风机行业
储能行业
Dexterous Hand Industry
灵巧手行业
灵巧手整机全套评估报告
灵巧手整机工作性能CAE仿真解决方案
以灵巧手整机为例,基于国产鱼海π客-ParaCS软件构建高性能CAE仿真SOP全流程,供参考。软件试用申请关注微信公众号《Paracs鱼海工业研究所》,商务合作请联系:喻博士 15601876588;完整版《灵巧手整机解决方案及模型源文件和视频教程》请联系:喻博士
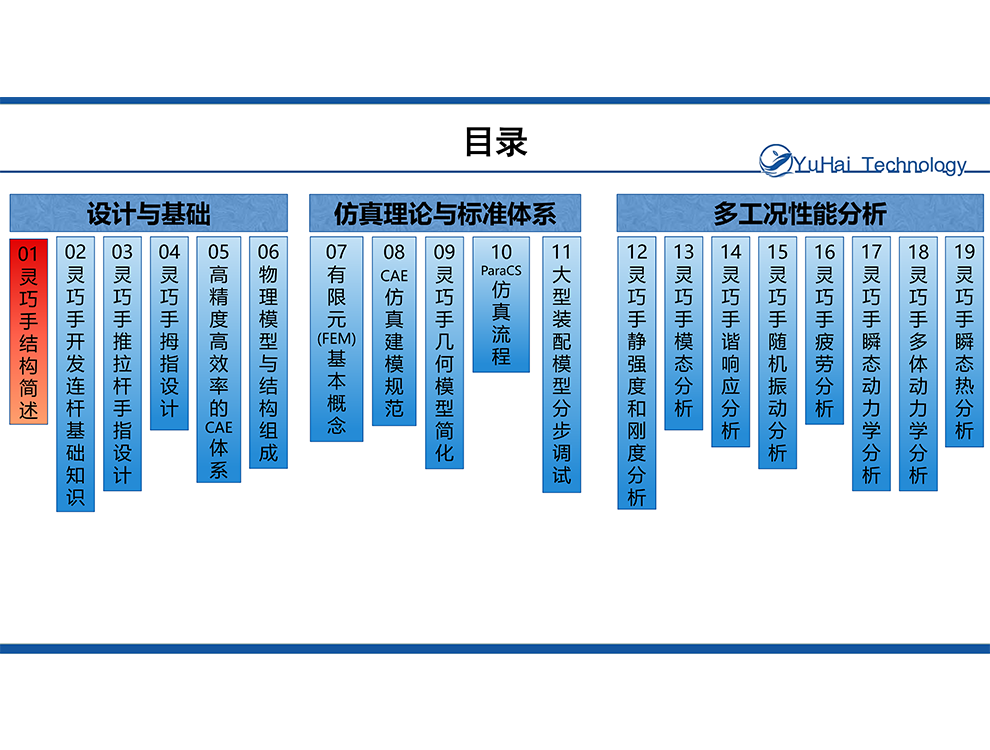
一、灵巧手结构简述
1.1 基本概念—描述一只手
1.2 基本概念—自由度/主动自由度
1.3 基本概念—被动自由度
1.4 基本概念—驱动方式
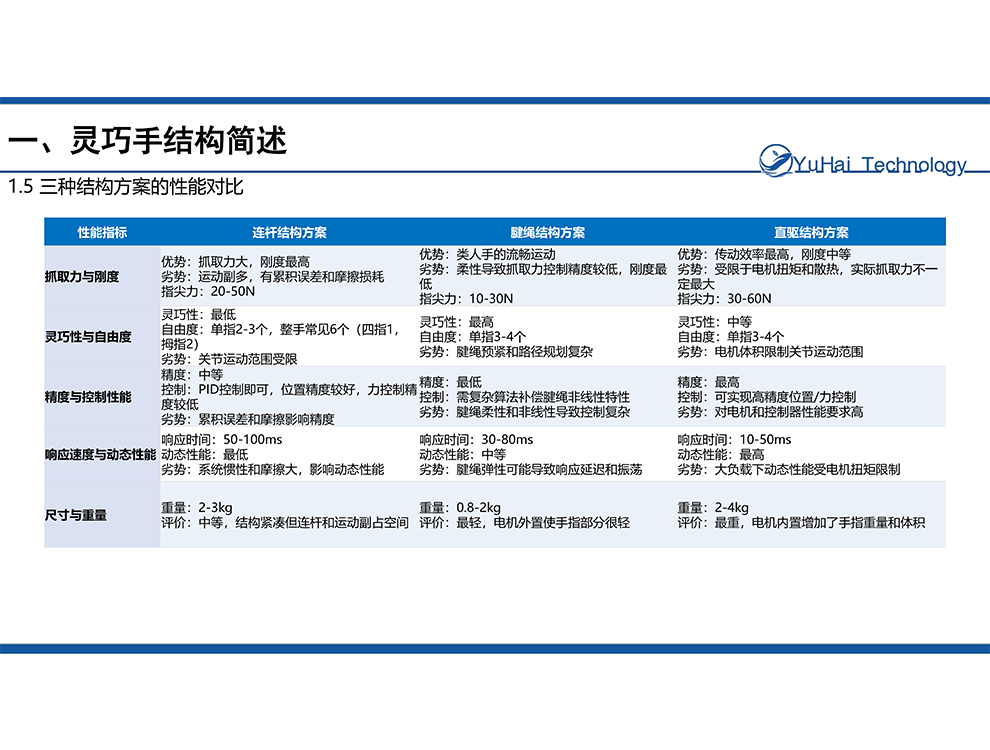
1.5 三种结构方案的性能对比
1.5 三种结构方案的性能对比
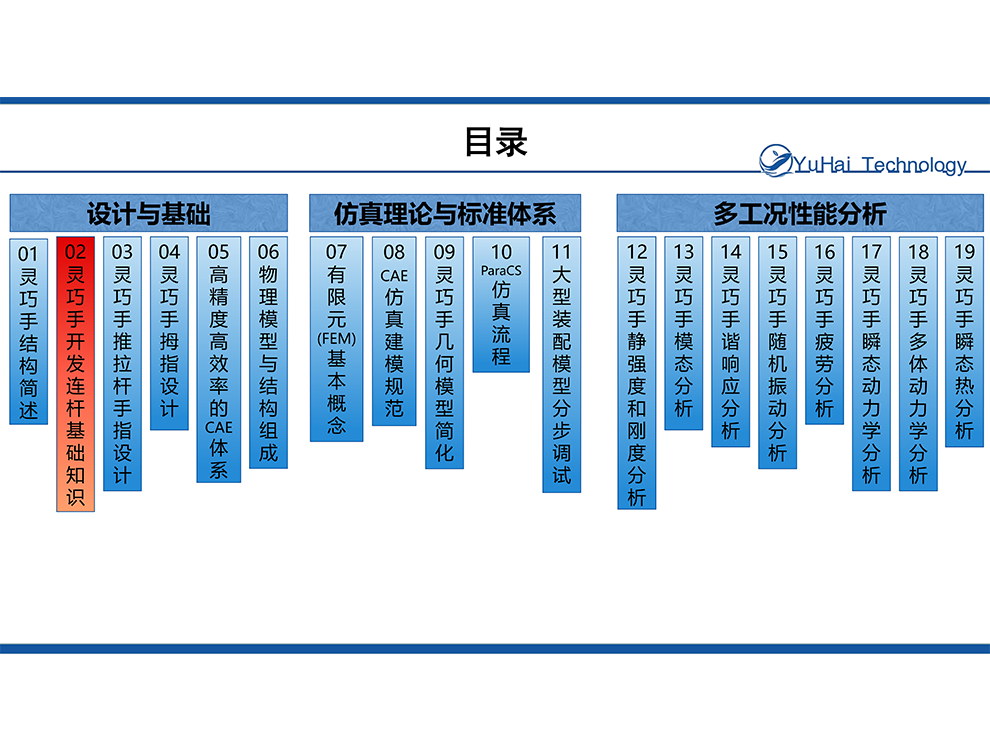
二、灵巧手开发连杆基础知识
2.1 基础概念
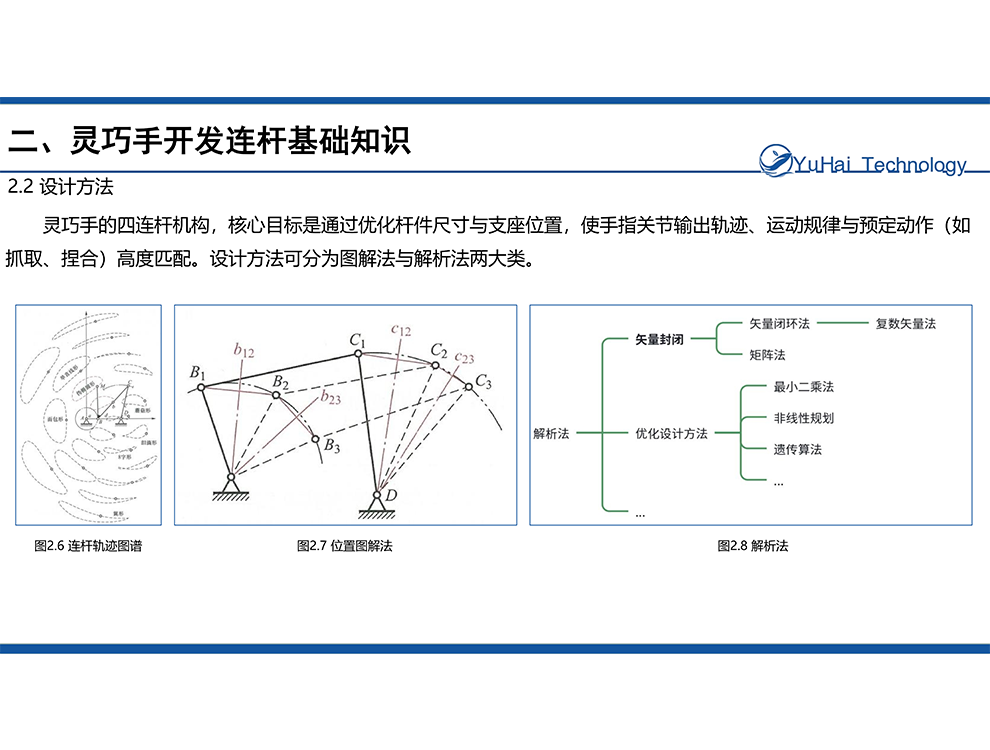
2.2 设计方法
2.2 设计方法
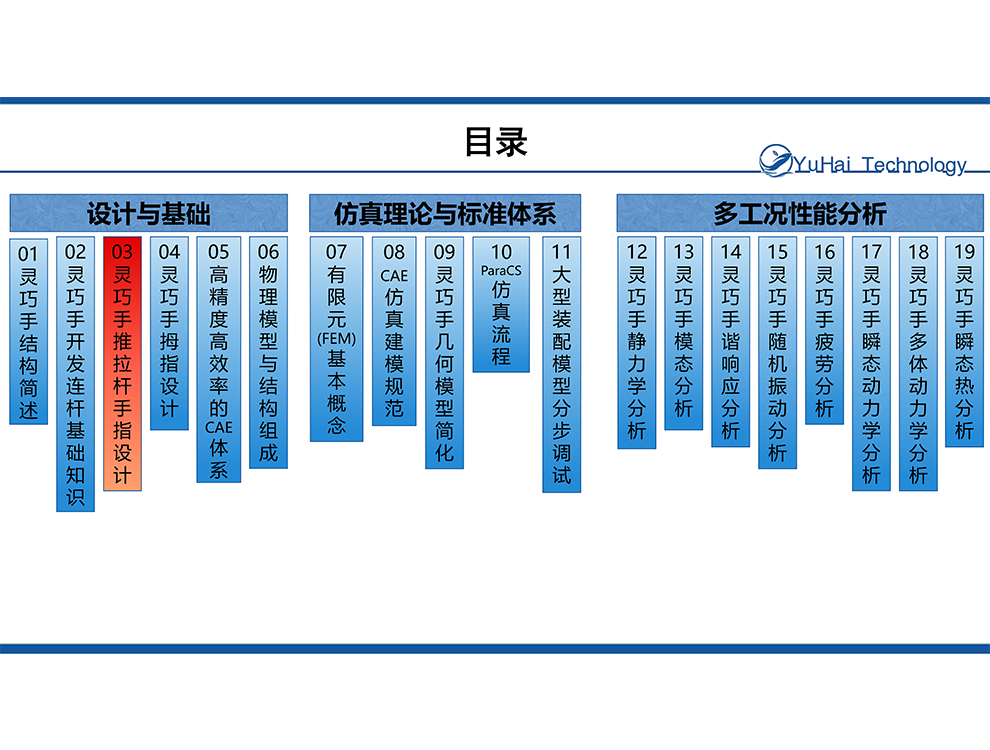
三、灵巧手推/拉杆手指设计
3.1 基本构型
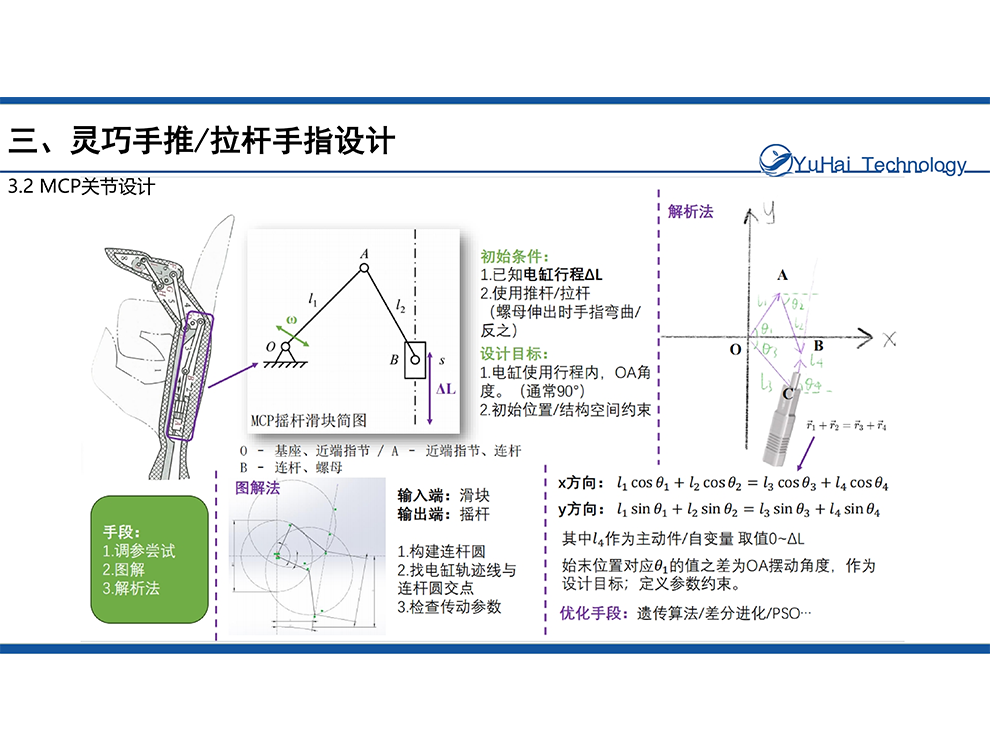
3.2 MCP/PIP/DIP关节设计
3.3 图解法流程
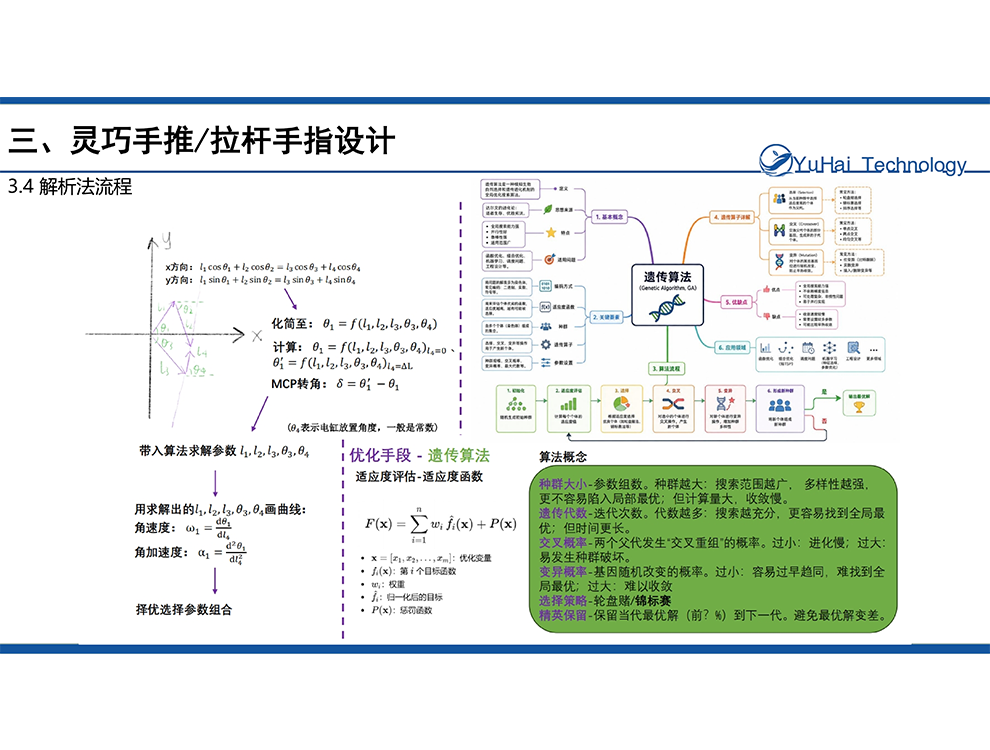
3.4 解析法流程
3.5 直线驱动器的选型
3.2 MCP关节设计
3.4 解析法流程
四、灵巧手拇指设计
4.1 灵巧手拇指构型
4.2 并联驱动型CMC关节
4.3 串联驱动型CMC关节
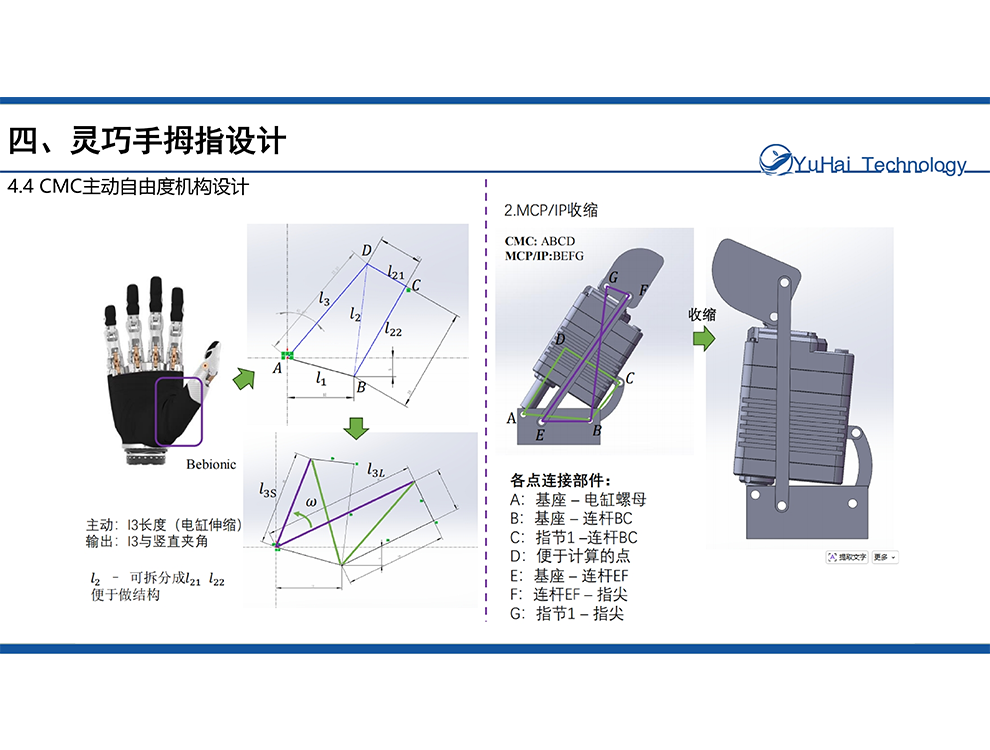
4.4 CMC主动自由度机构设计
4.5 CMC被动自由度机构设计
4.4 CMC主动自由度机构设计
六、灵巧手物理模型与结构组成
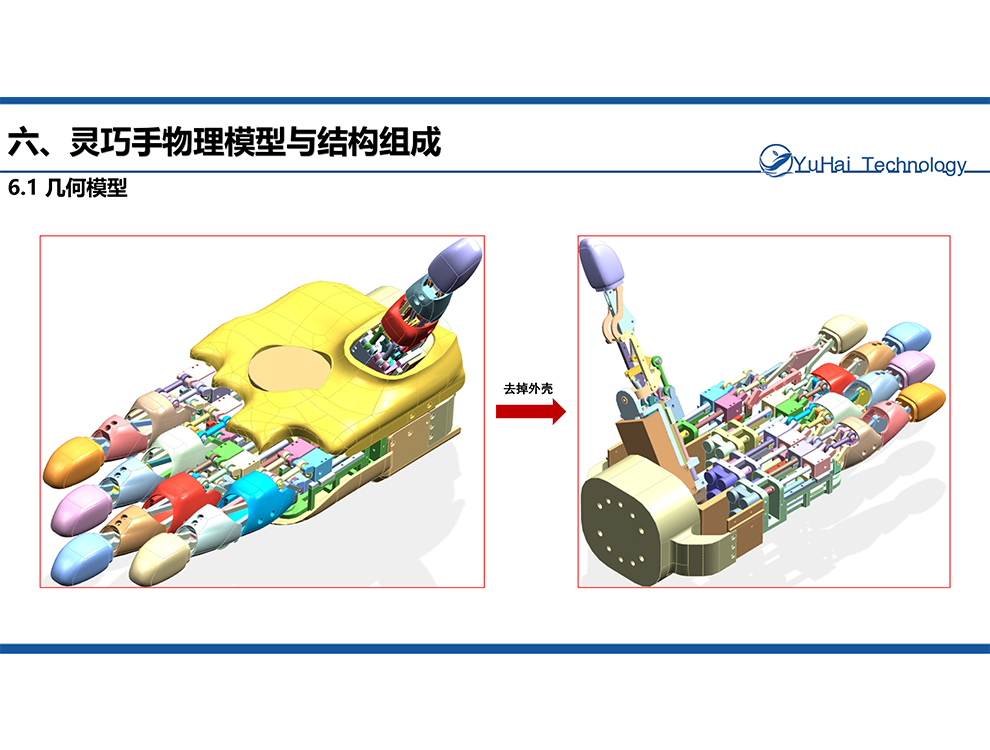
6.1 几何模型
6.2 机械手结构组成介绍
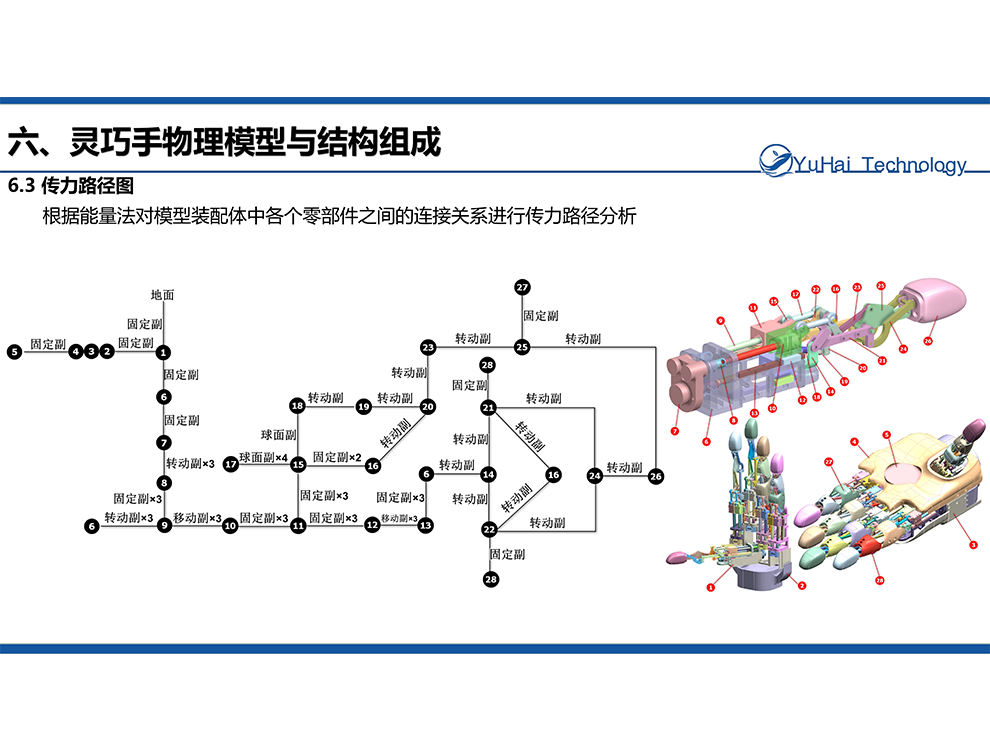
6.3 传力路径图
6.1 几何模型
6.3 传力路径图
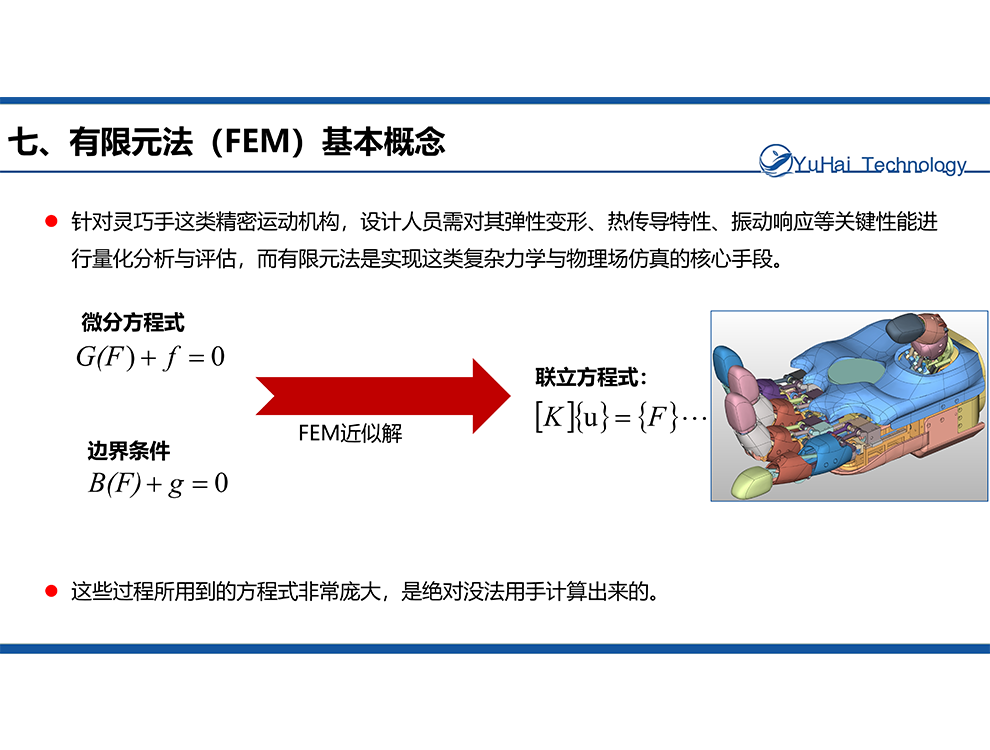
七、有限元法(FEM)基本概念
有限元法(FEM)基本概念
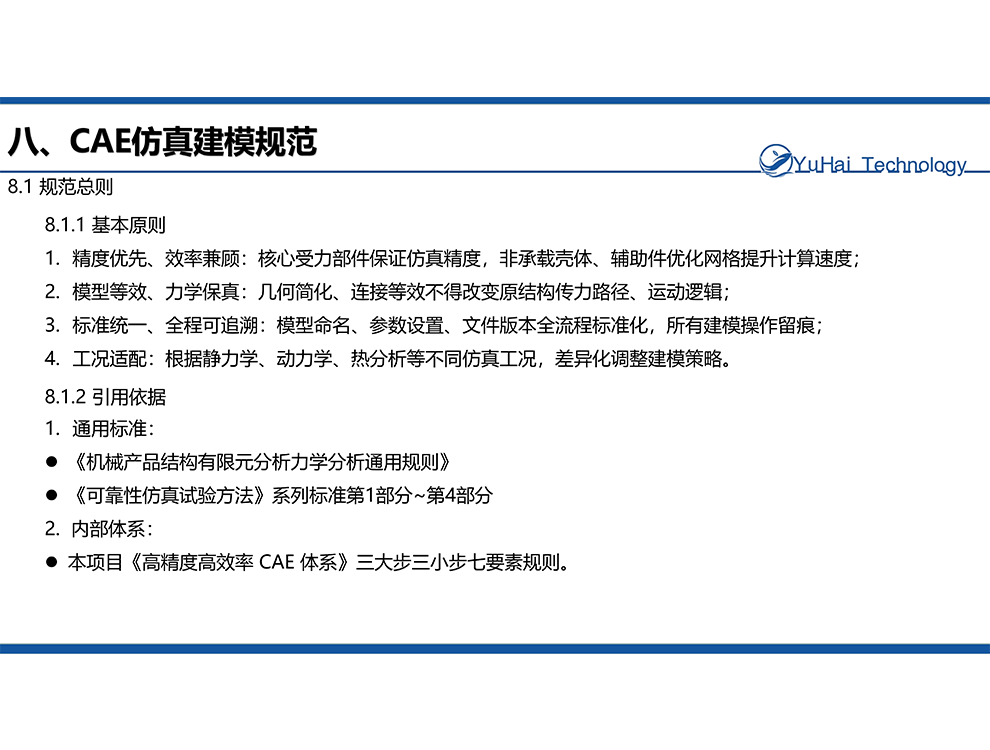
八、CAE仿真建模规范
8.1 规范总则
8.2 上游CAD模型交付规范
8.3 几何模型预处理规范
8.4 模型命名与文件管理规范
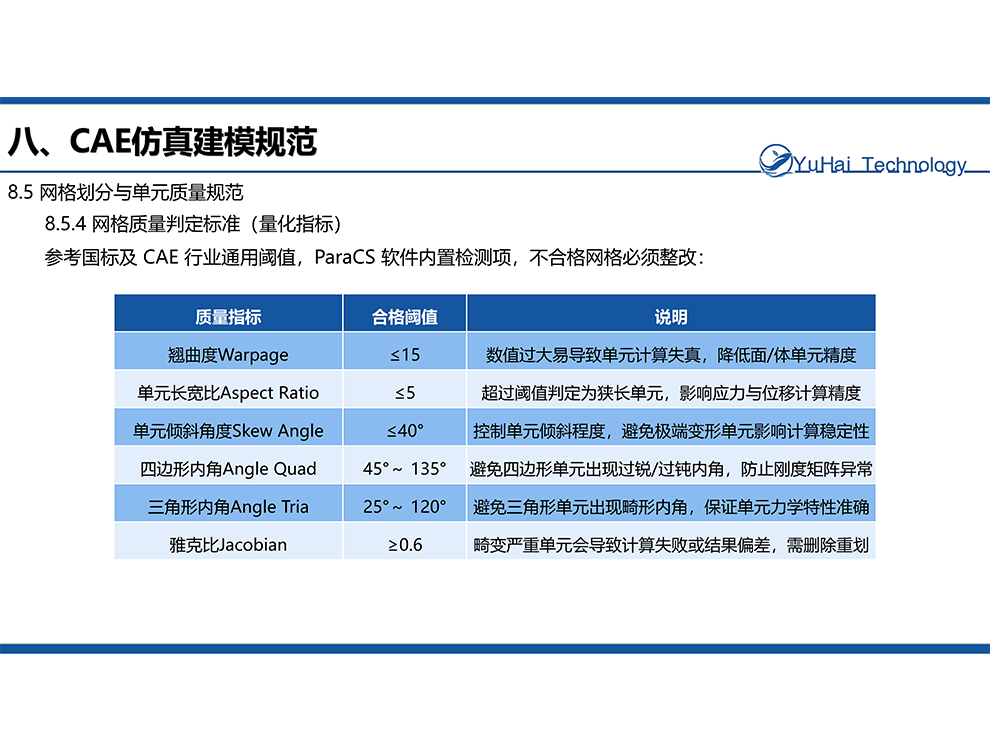
8.5 网格划分与单元质量规范
8.1 规范总则
8.5 网格划分与单元质量规范
九、灵巧手几何模型简化
9.1 模型简化的目的与原则
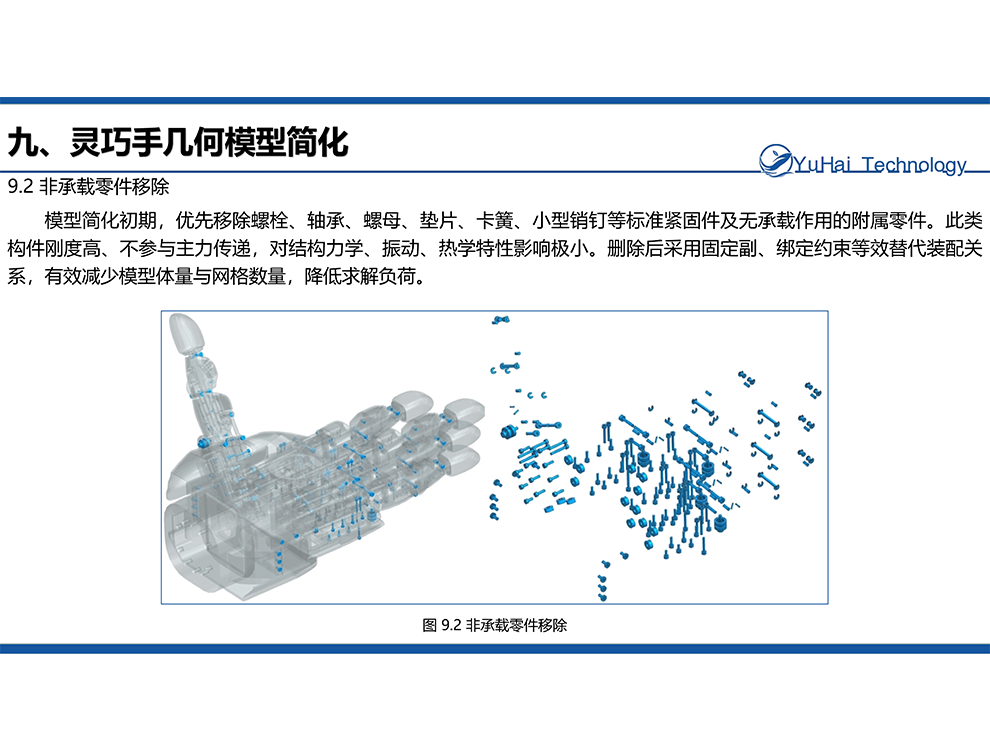
9.2 非承载零件移除
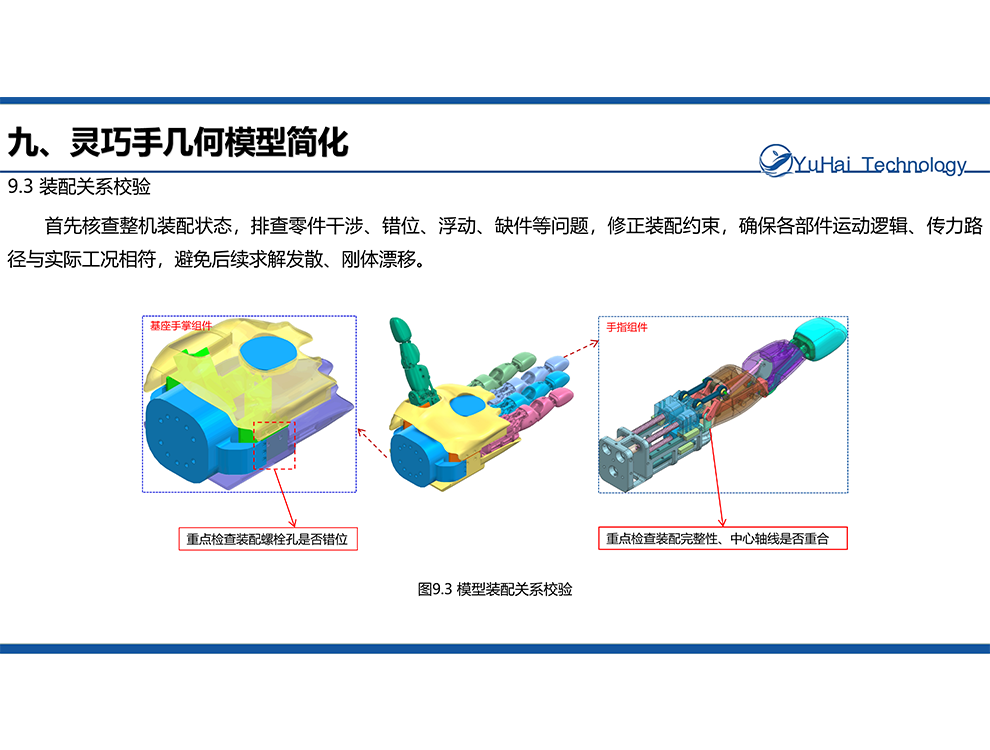
9.3 装配关系校验
9.4 面域优化处理
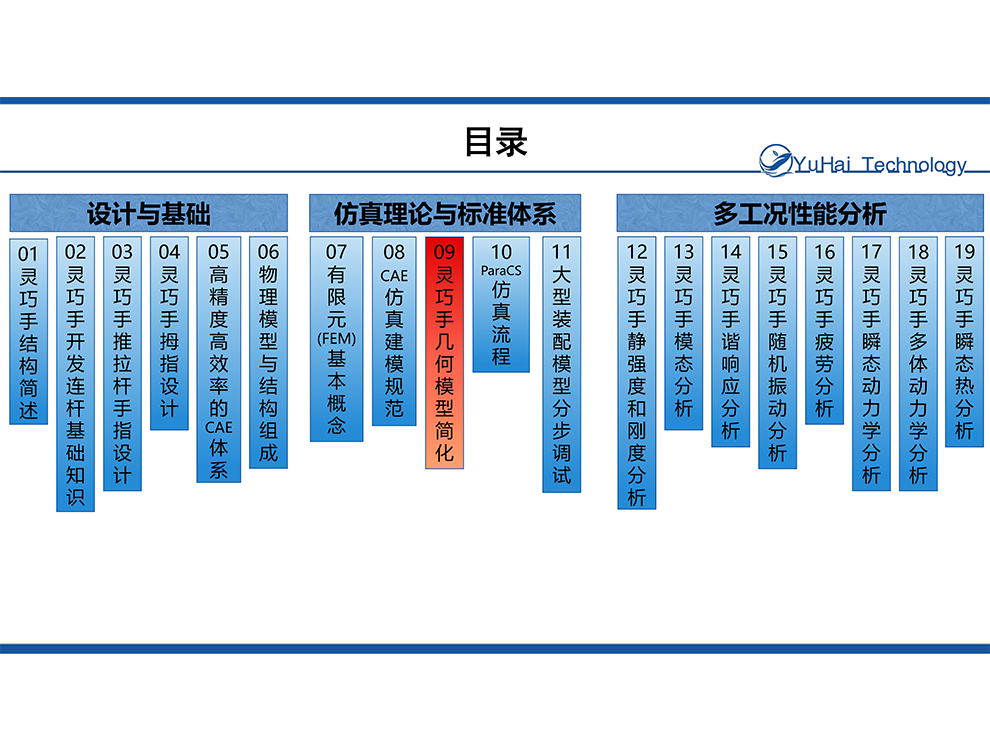
9.5 多体零件一体化处理
9.2 非承载零件移除
9.3 装配关系校验
十、ParaCS仿真流程
10.1 前处理-几何模型导入
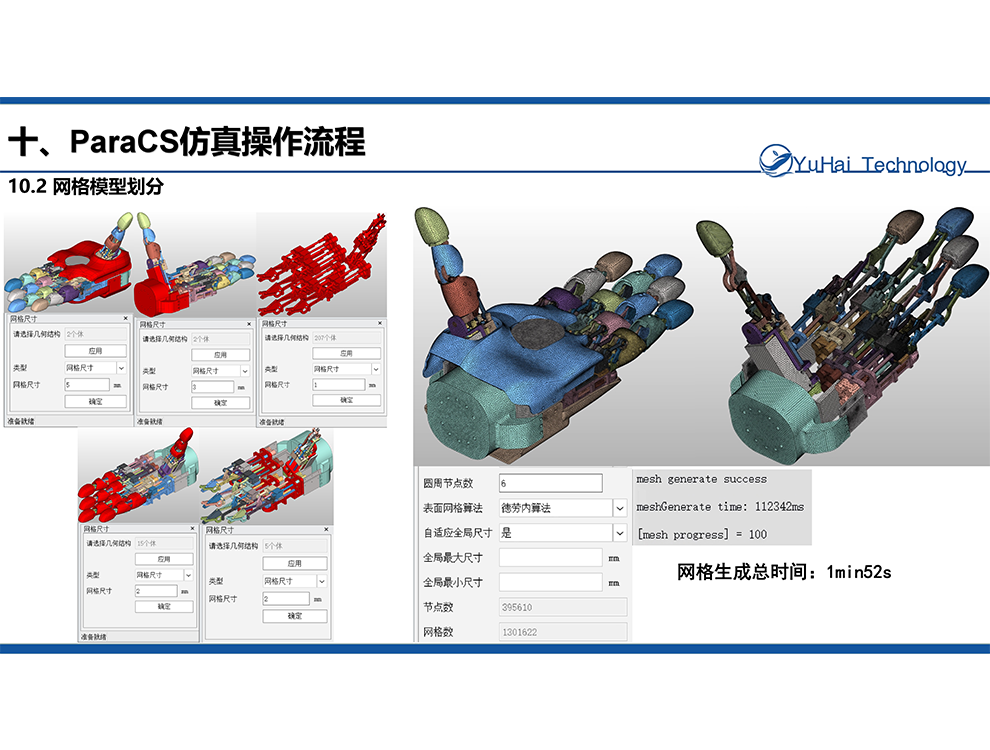
10.2 网格模型划分
10.3 材料的赋予
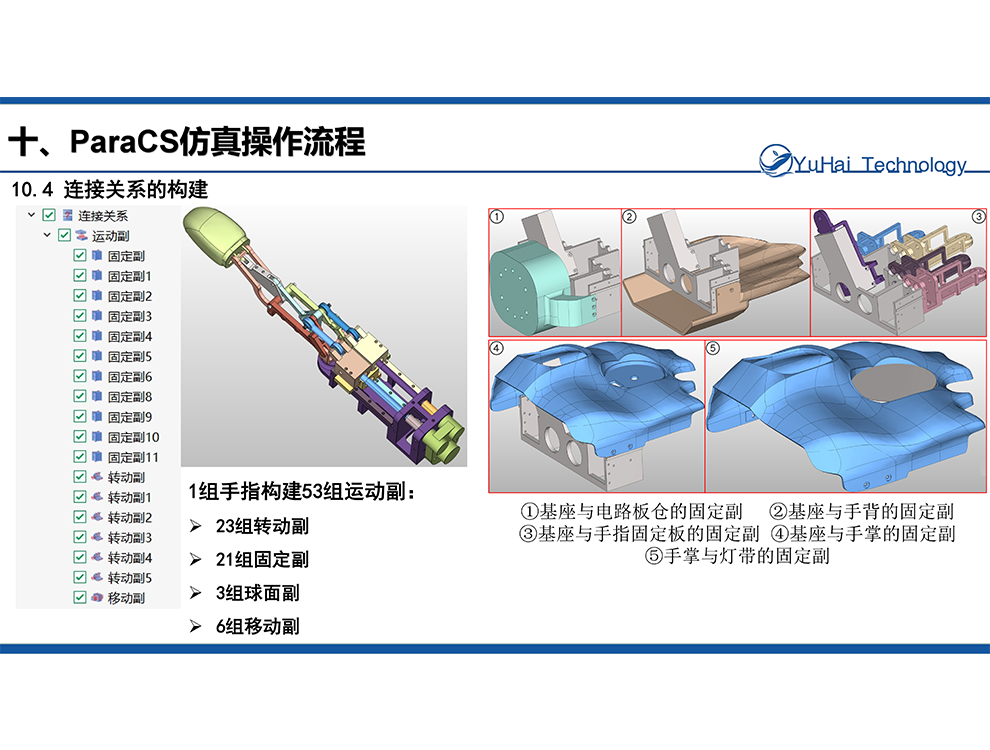
10.4 连接关系的构建
10.5 载荷边界条件
10.2 网格模型划分
10.4 连接关系的构建
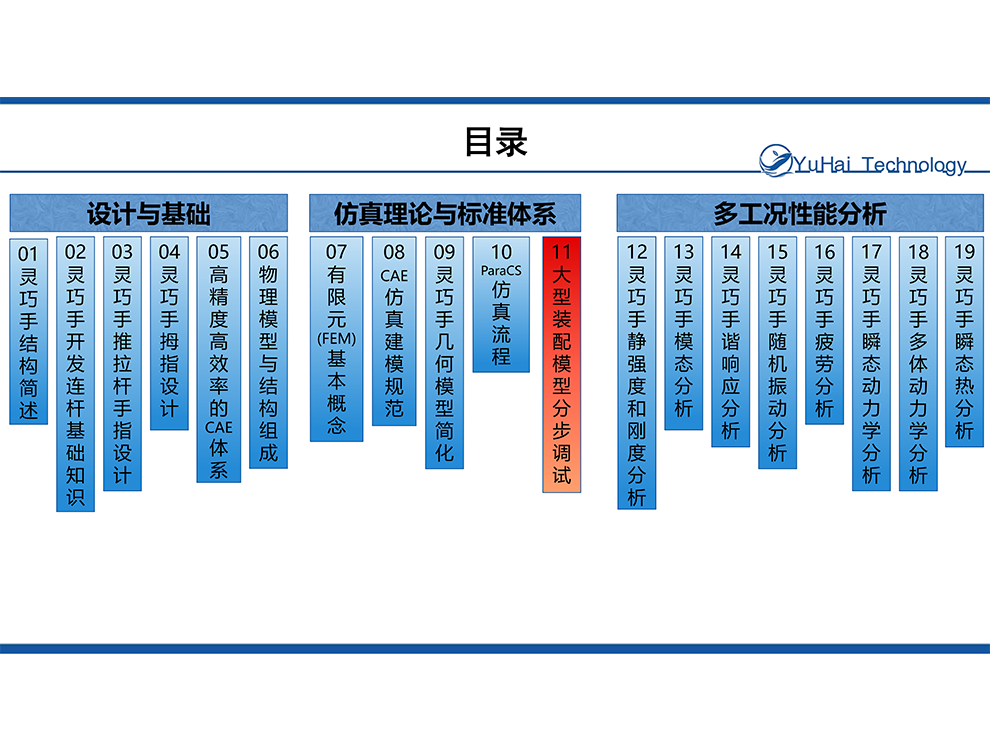
十一、大型装配模型分步调试
11.1 分步调试的必要性
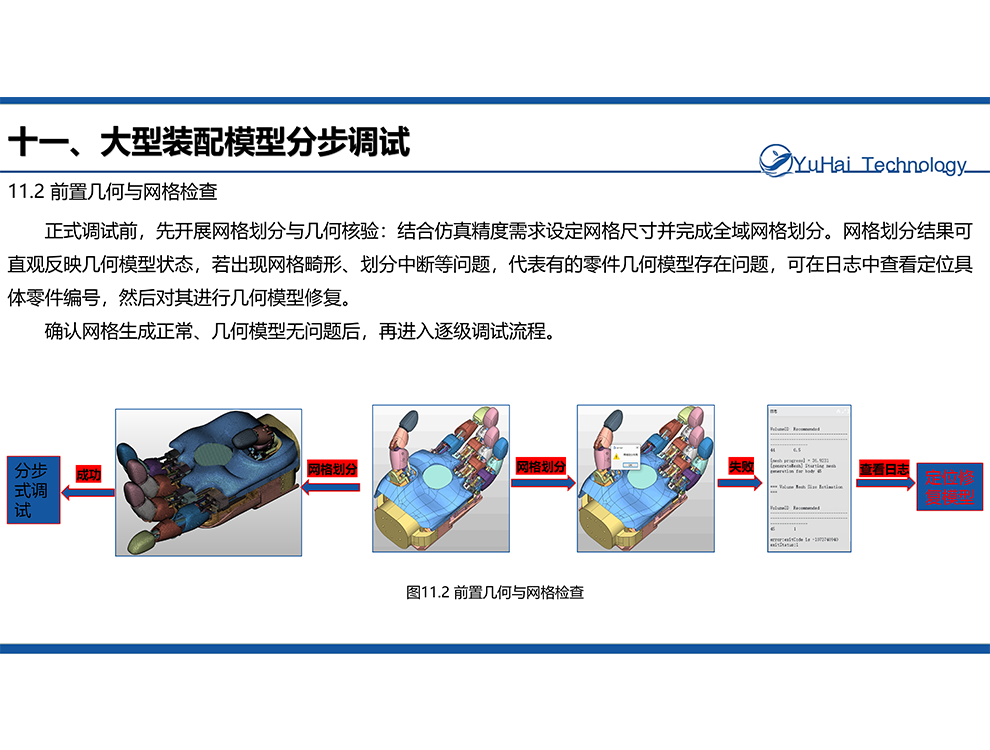
11.2 前置几何与网格检查
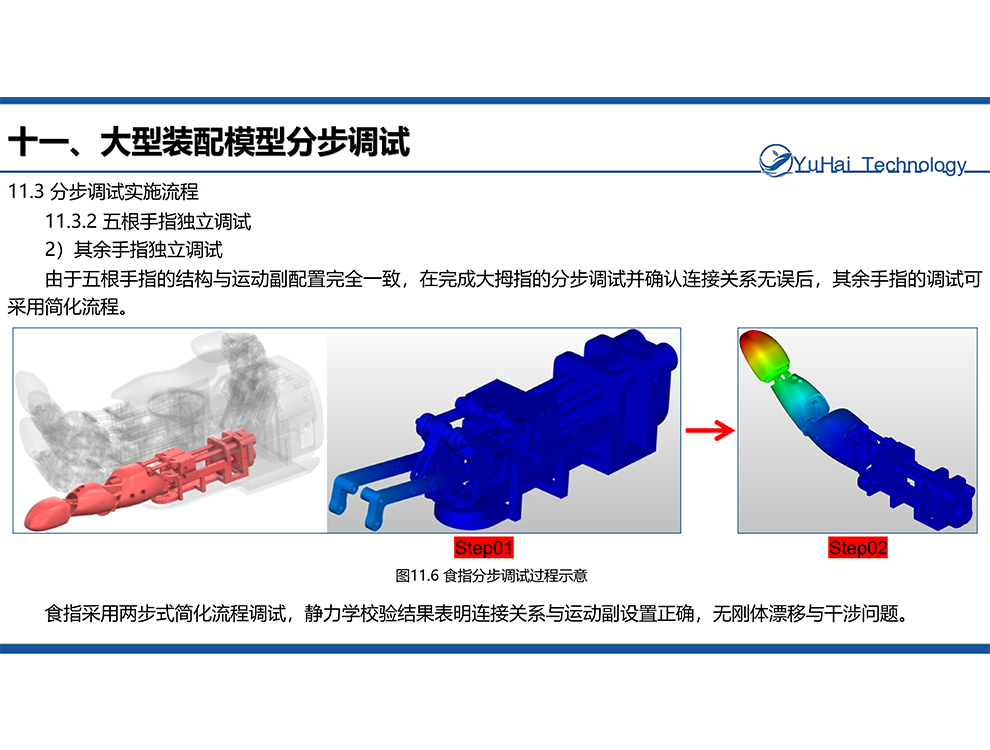
11.3 分步调试实施流程
11.2 前置几何与网格检查
11.3 分步调试实施流程
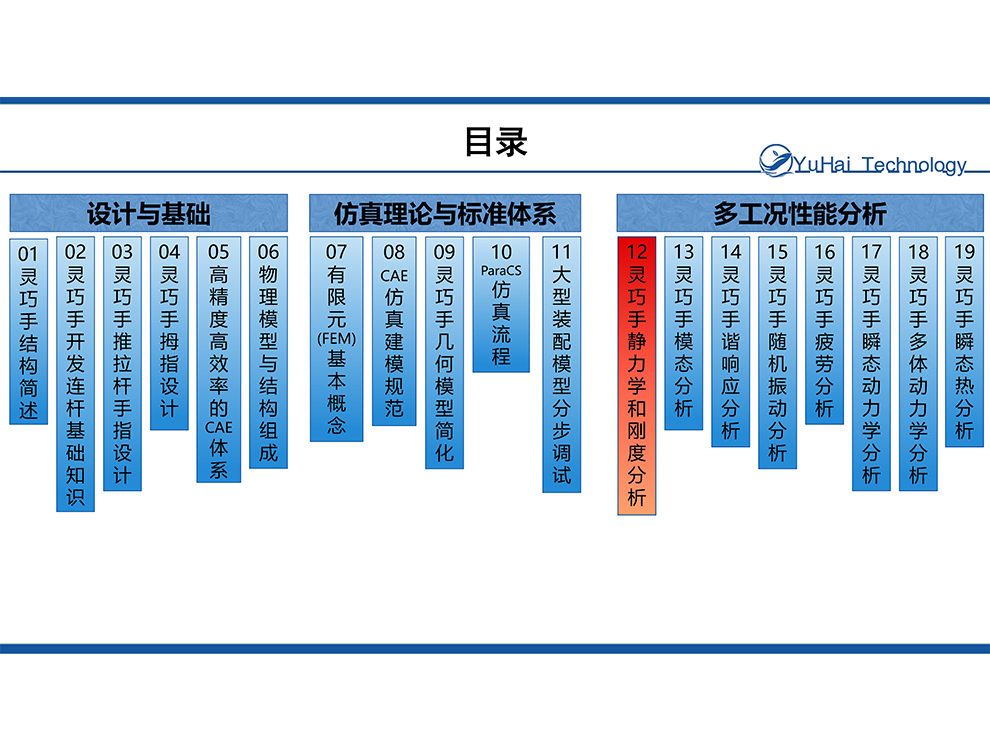
十二、灵巧手静力学分析
12.1 静力学分析概述
12.2 仿真设置与边界条件
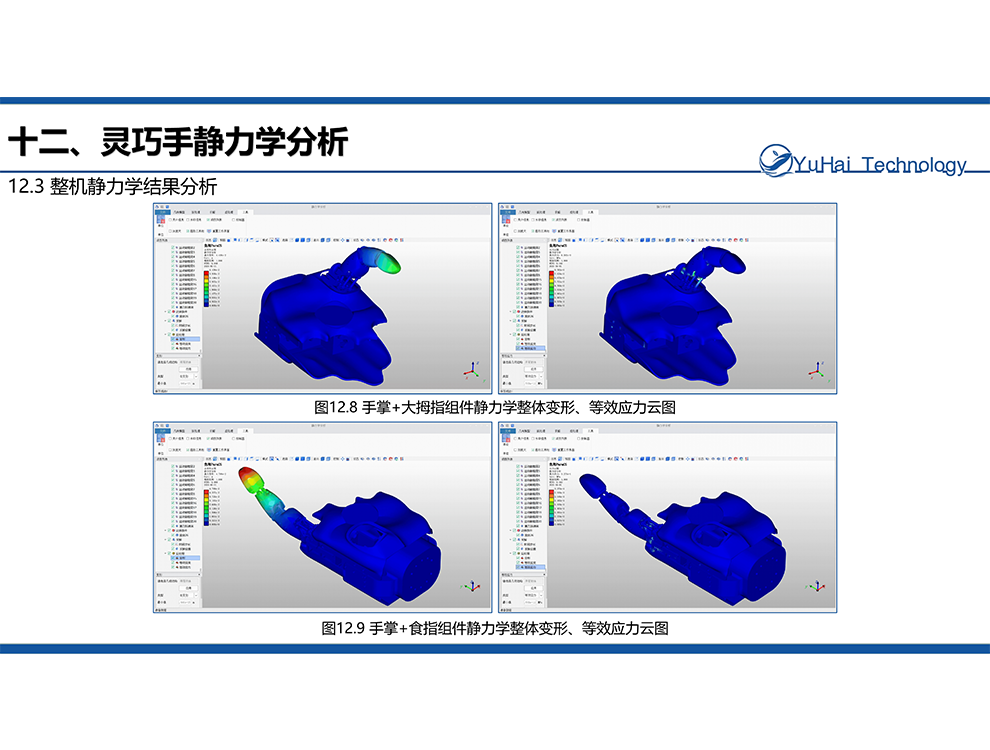
12.3 整机静力学结果分析
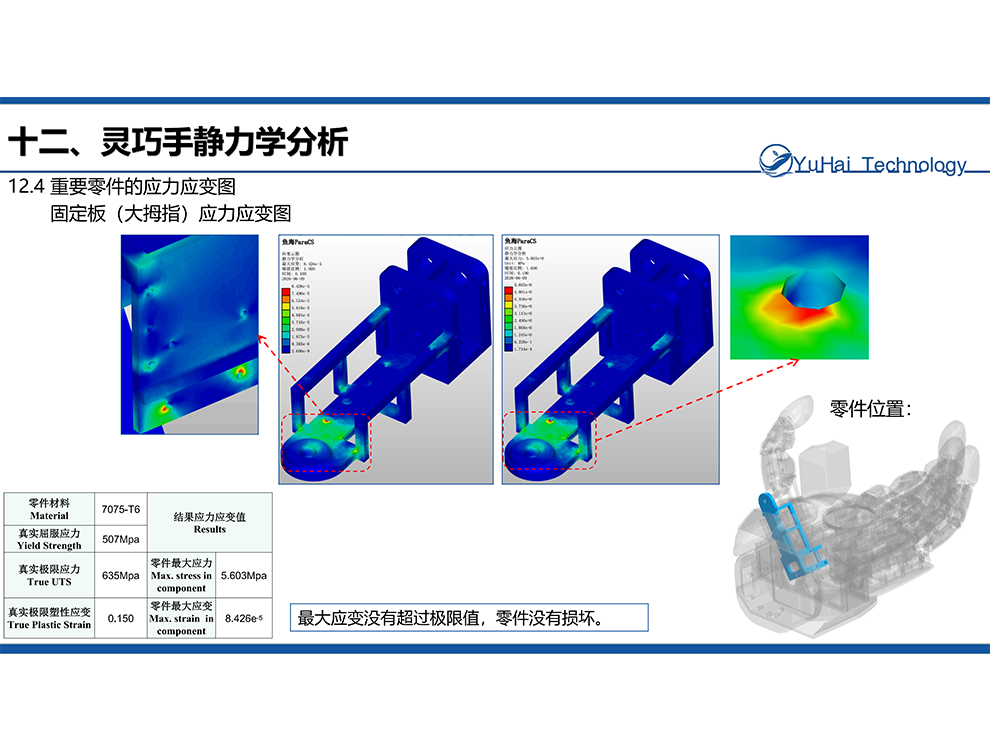
12.4 重要零件的应力应变图
12.5 关键零部件刚度分析
12.3 整机静力学结果分析
12.4 重要零件的应力应变图
十三、灵巧手模态分析
13.1 模型简化与模态计算
13.2 灵巧手前20阶模态固有频率结果
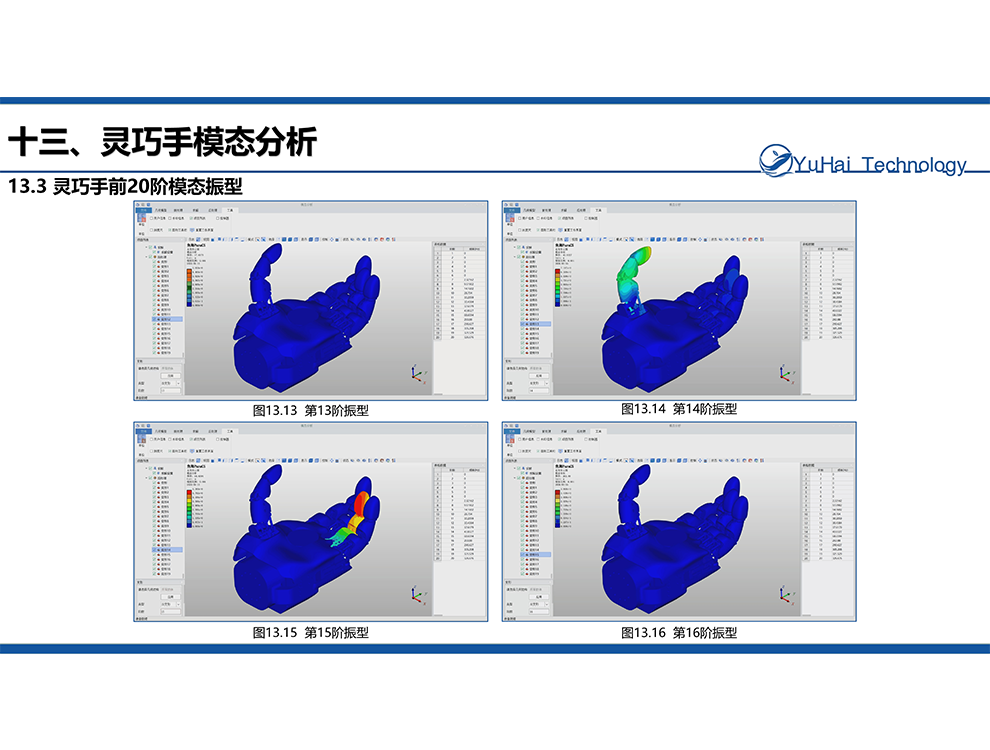
13.3 灵巧手前20阶模态振型
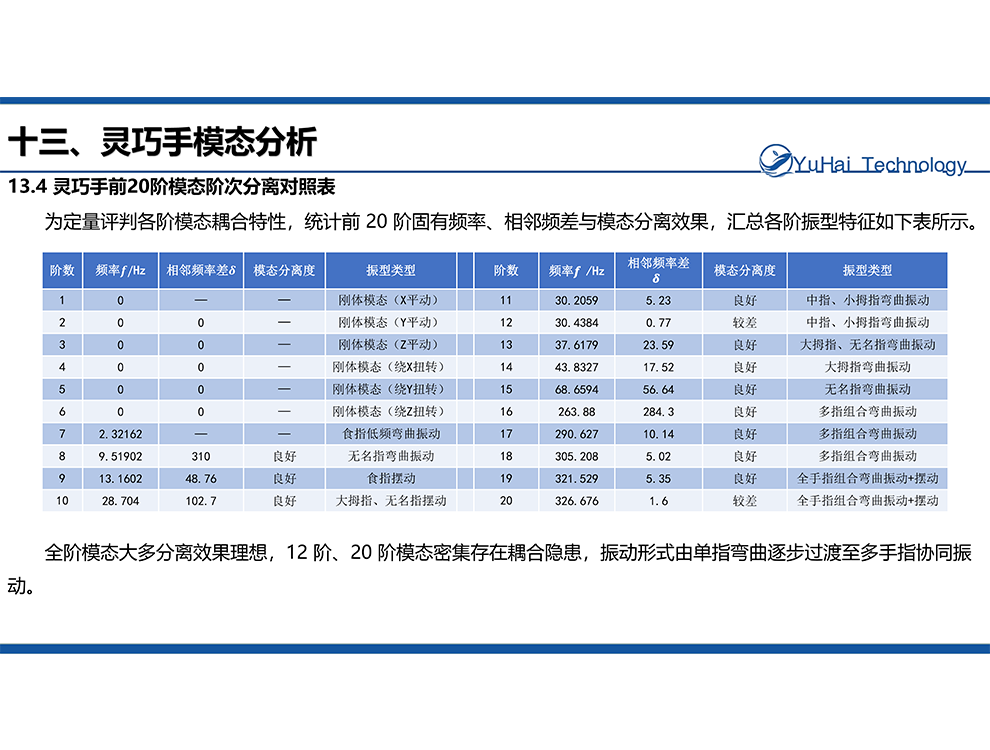
13.4 灵巧手前20阶模态阶次分离对照表
13.5 灵巧手前20阶模态参数灵敏度分析
13.3 灵巧手前20阶模态振型
13.4 灵巧手前20阶模态阶次分离对照表
十四、灵巧手谐响应分析
14.1 谐响应分析概述
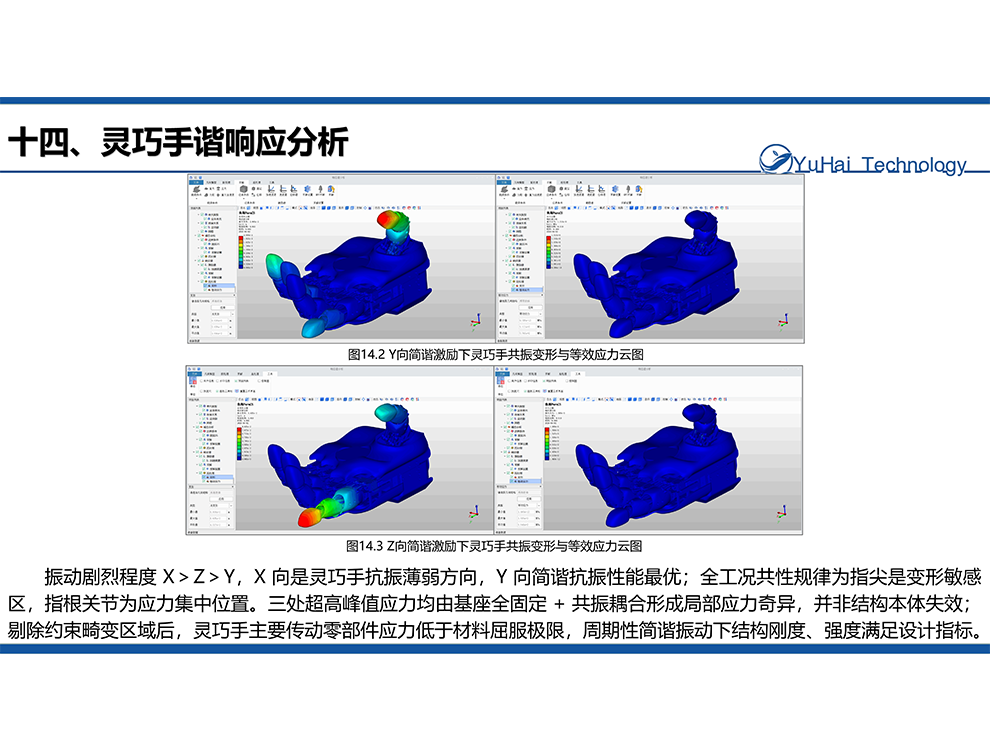
14.2 谐响应分析结果与评判
14.2 谐响应分析结果与评判
十五、灵巧手随机振动分析
15.1 随机振动定义
15.2 功率谱密度(PSD/ASD)
15.3 随机振动试验原理
15.4 核心参数计算方法
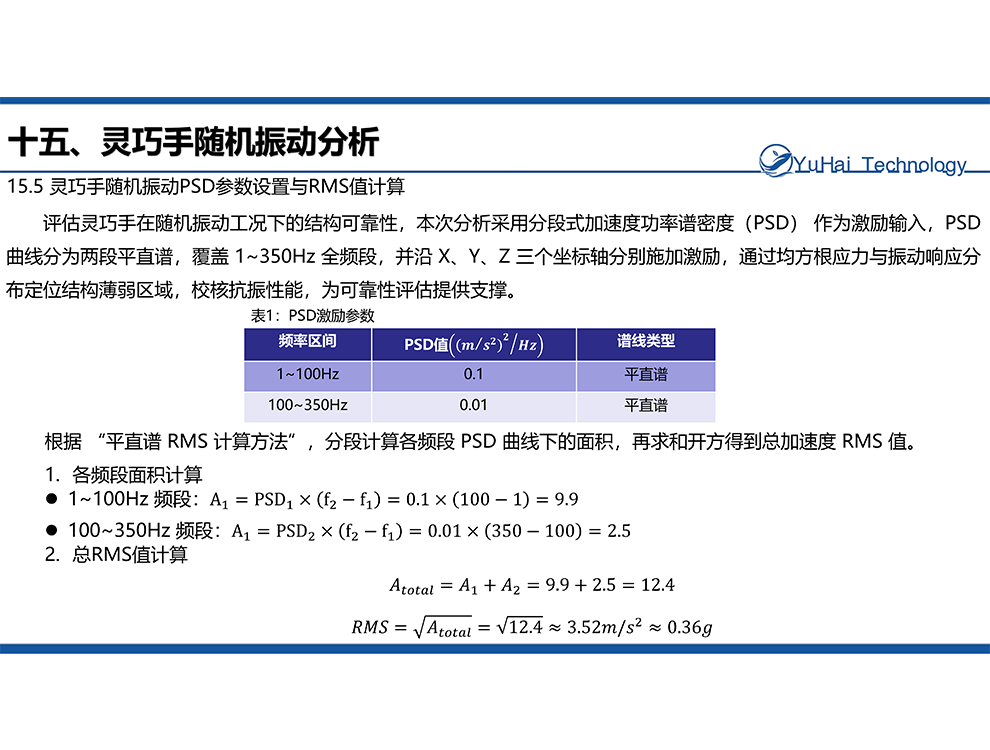
15.5 灵巧手随机振动PSD参数设置与RMS值计算
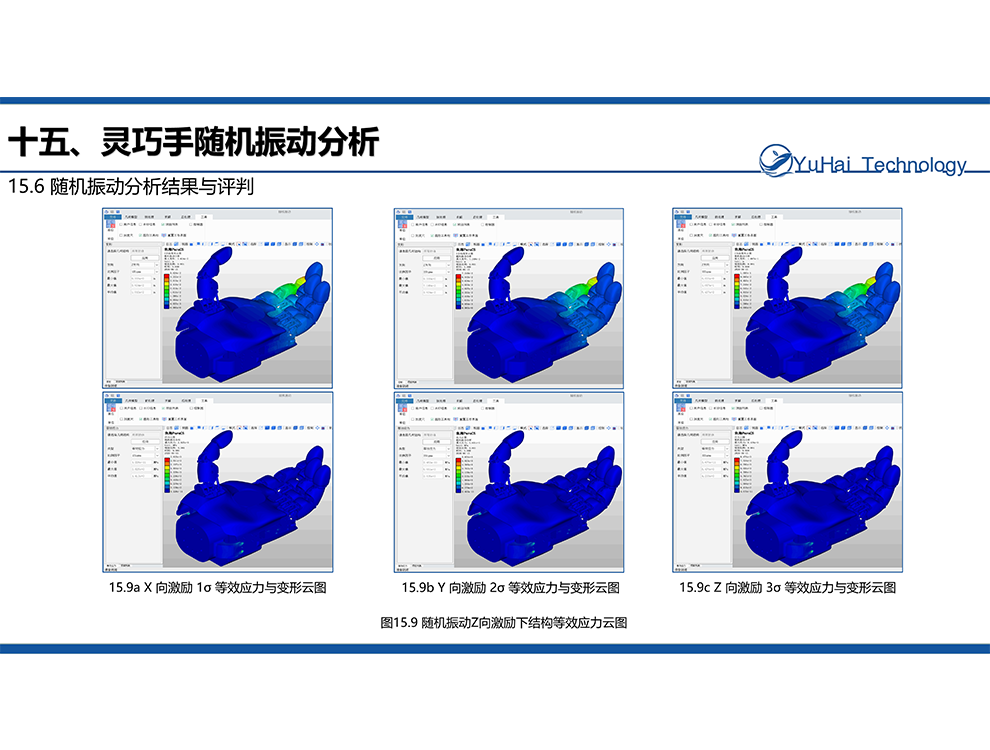
15.6 随机振动分析结果与评判
15.5 灵巧手随机振动PSD参数设置与RMS值计算
15.6 随机振动分析结果与评判
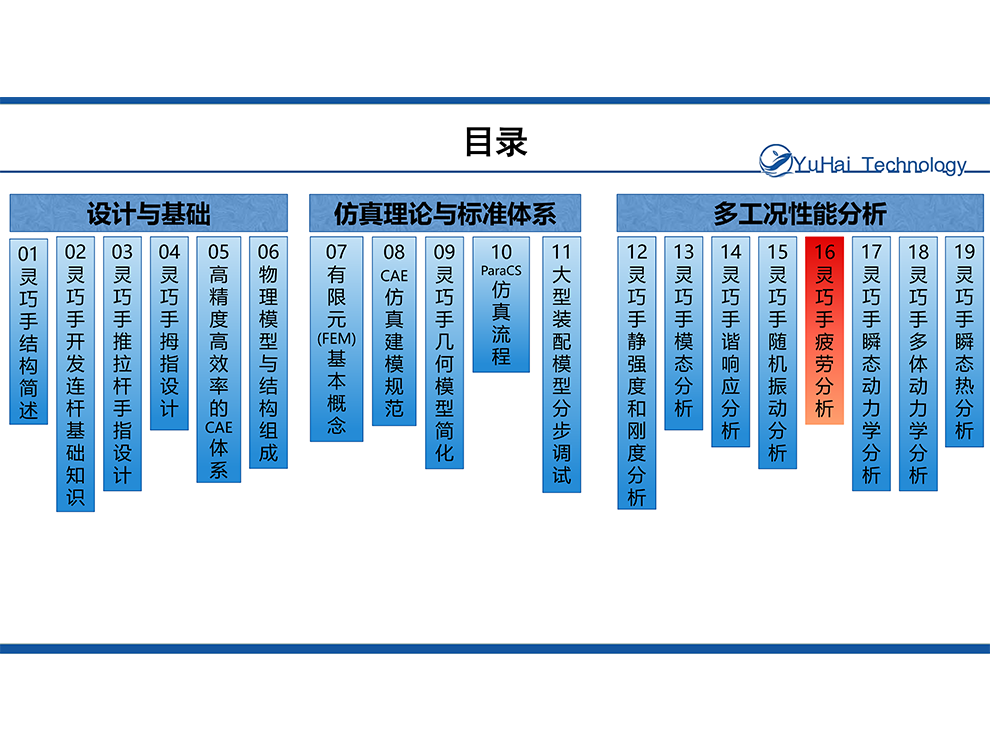
十六、灵巧手疲劳分析
16.1 疲劳寿命分析概述/疲劳寿命仿真结果与评判
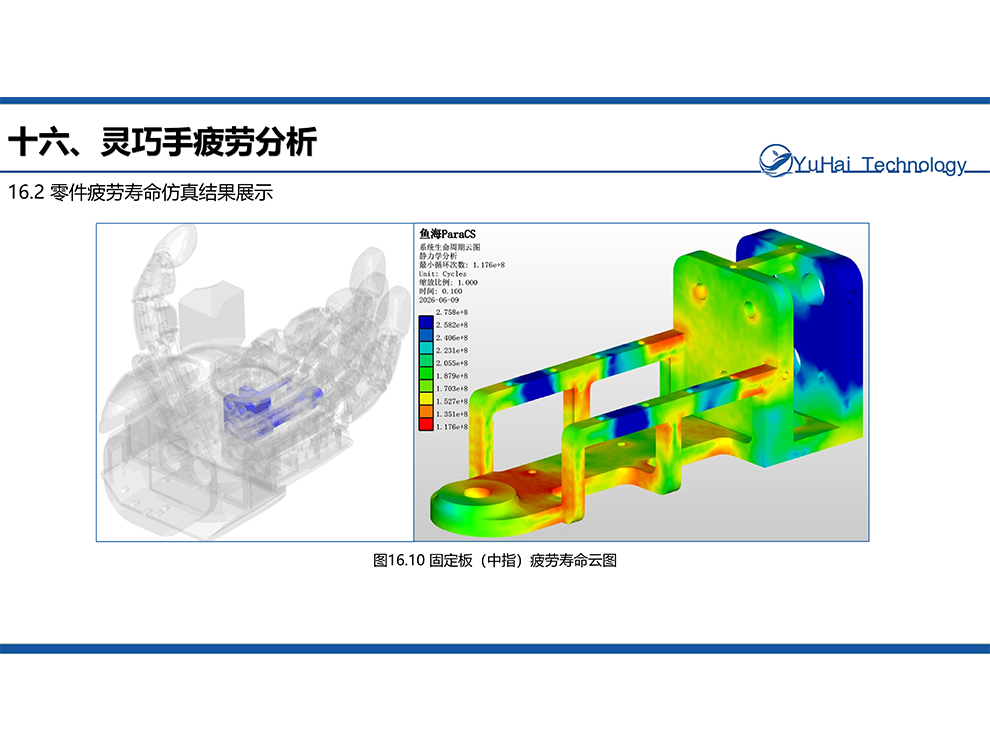
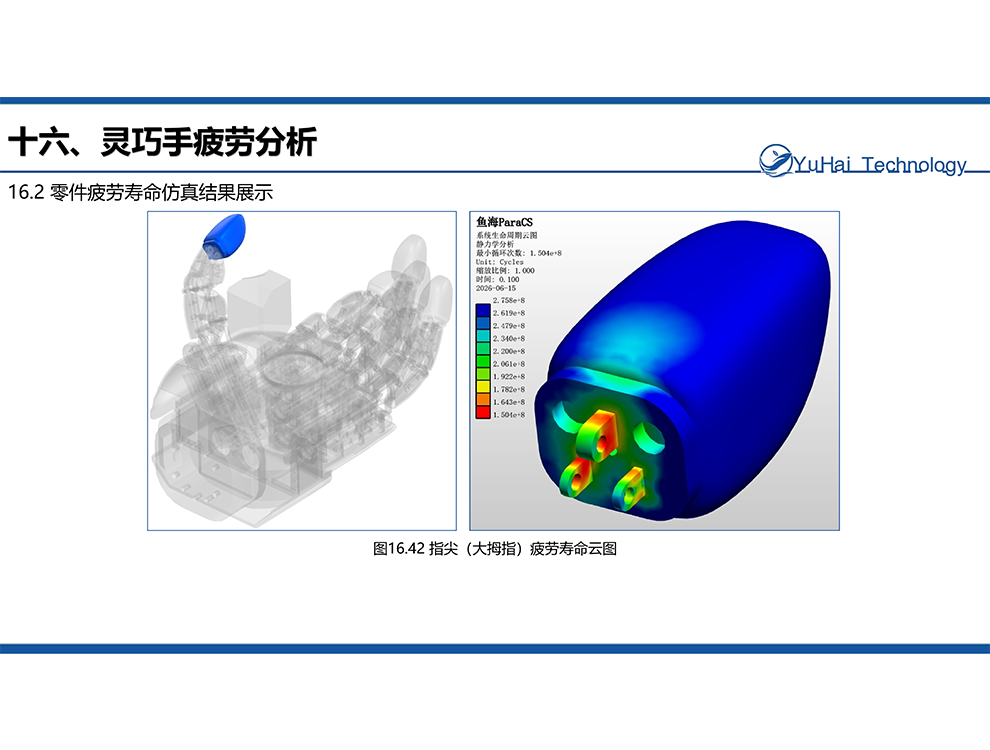
16.2 零件疲劳寿命仿真结果展示
16.2 零件疲劳寿命仿真结果展示
16.2 零件疲劳寿命仿真结果展示
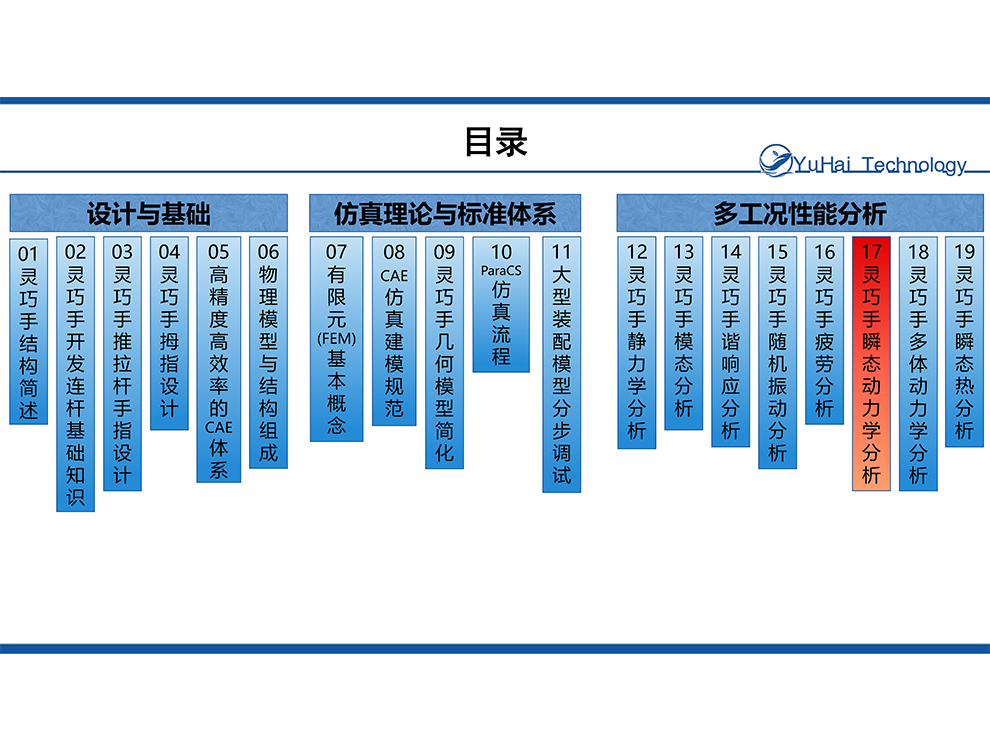
17、灵巧手瞬态动力学分析
17.1 瞬态动力学分析概述
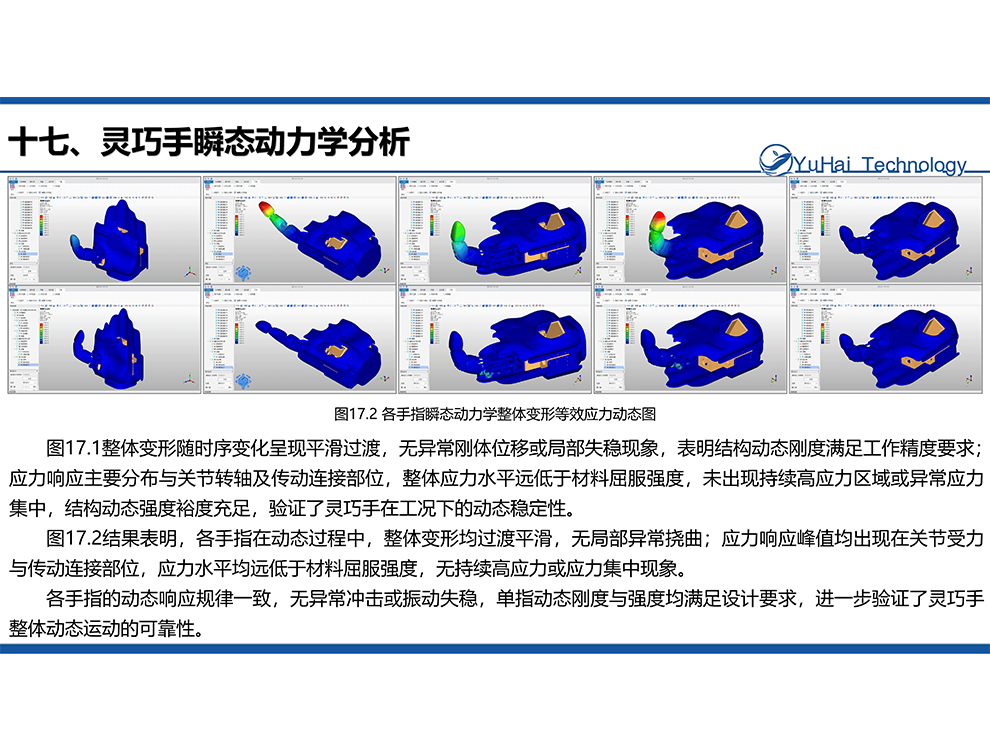
17.2 整机瞬态仿真结果与分析
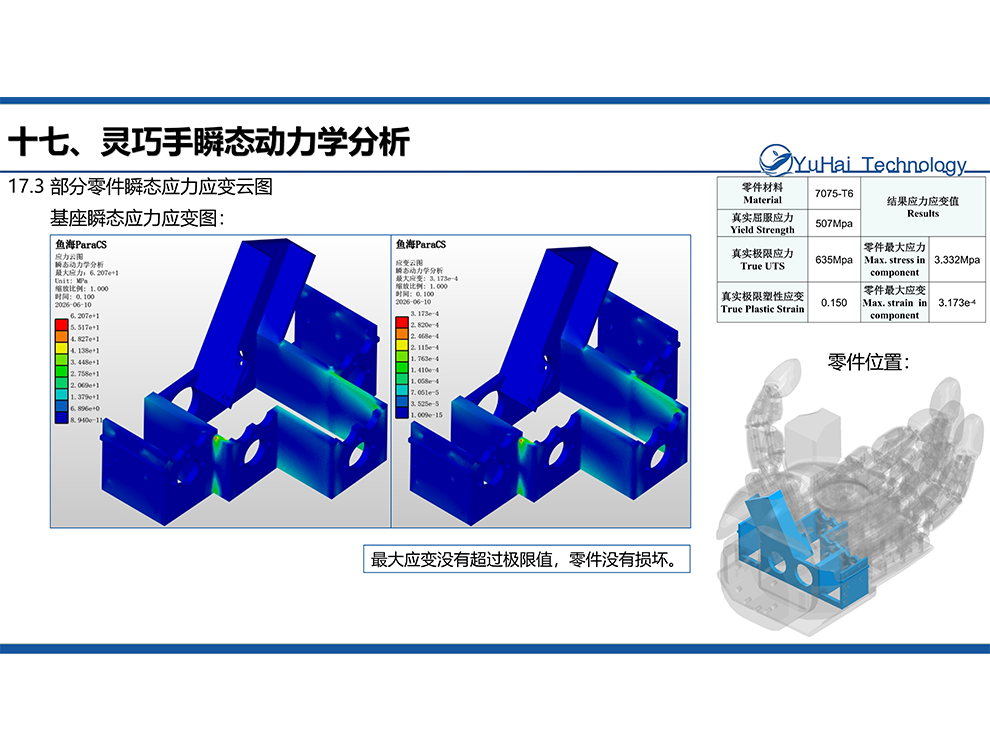
17.3 部分零件瞬态应力应变云图
17.2 整机瞬态仿真结果与分析
17.3 部分零件瞬态应力应变云图
十八、灵巧手多体动力学分析
18.1 多体动力学分析目的
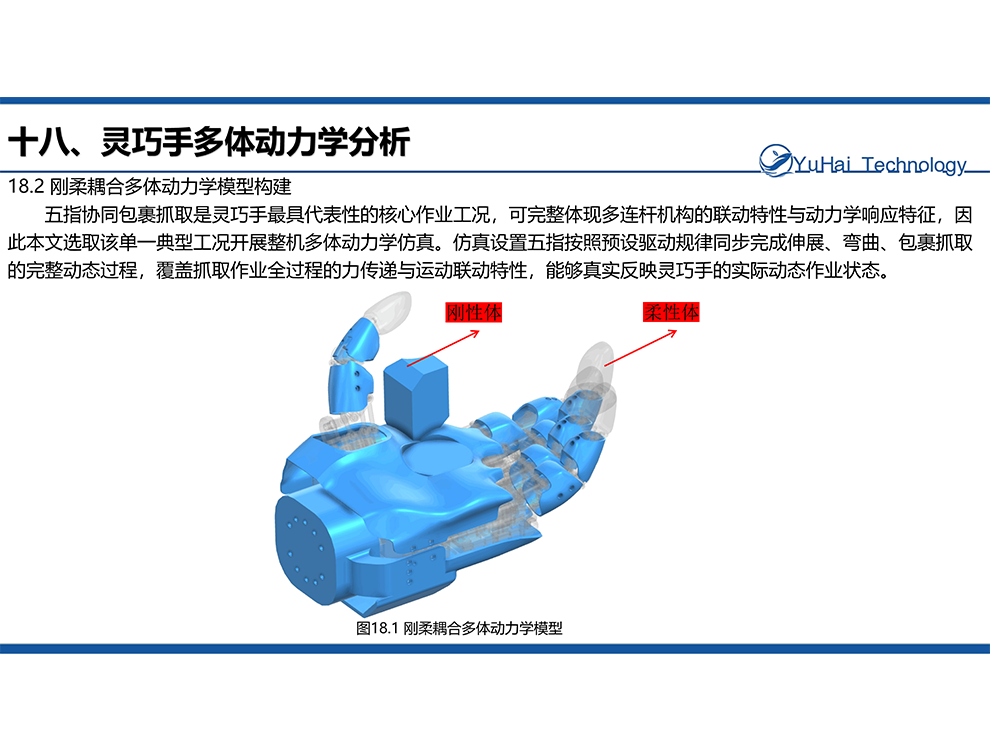
18.2 刚柔耦合多体动力学模型构建
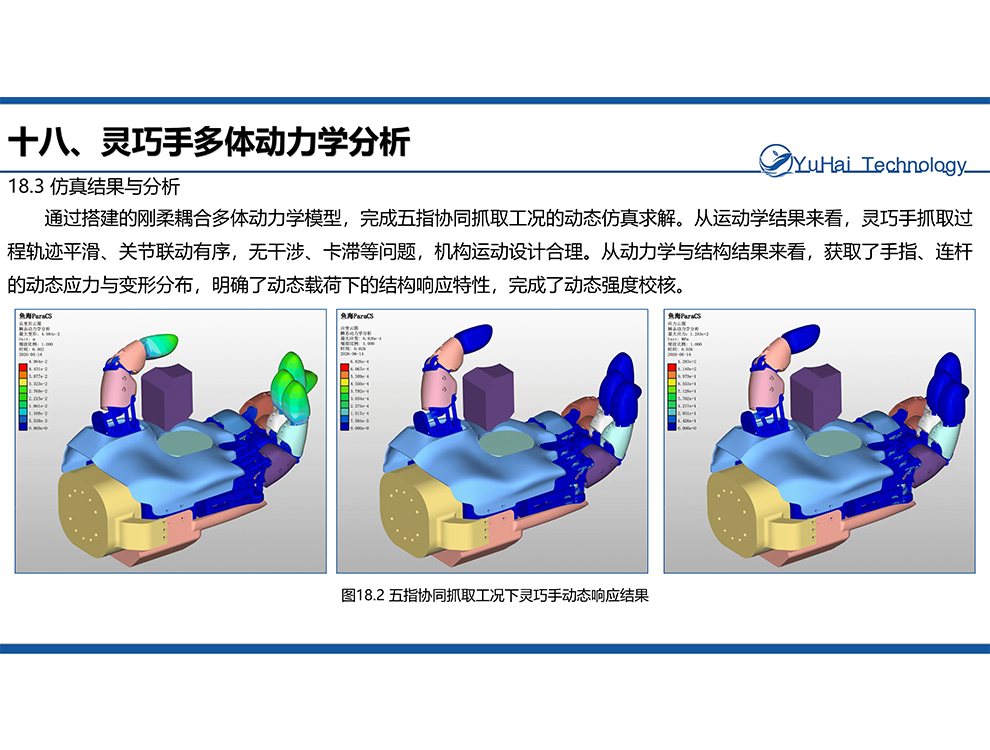
18.3 仿真结果与分析
18.2 刚柔耦合多体动力学模型构建
18.3 仿真结果与分析
十九、灵巧手瞬态热分析
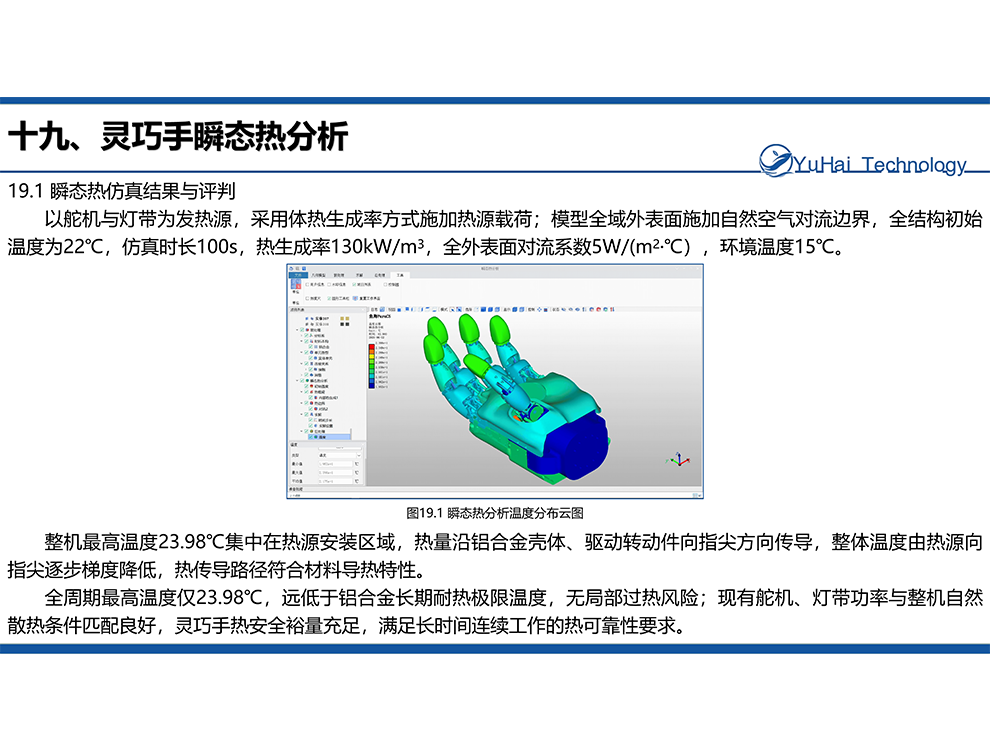
19.1 瞬态热仿真结果与评判
19.1 瞬态热仿真结果与评判
十年磨一剑,功到自然成!
客服
电话
喻博士15601876588